Inhalt
Eine dynamische Gebäudesimulation braucht einen Rechenkern, der aus Geometrie, Bauteilen, Wetter und Nutzung den zeitlichen Verlauf von Temperaturen und Lasten berechnet. In VICUS Buildings ist das der VICUS Solver, entwickelt aus über 20 Jahren Forschung an der TU Dresden.
Dieser Artikel erklärt, wie ein solcher Rechenkern arbeitet. Die Prinzipien gelten für praktisch jede dynamische Gebäudesimulation; wo der VICUS Solver eine bestimmte Wahl trifft, ist das angegeben. Jeder Abschnitt beginnt mit einem einfachen Beispiel und führt dann zur Methode. Vorkenntnisse in Numerik sind nicht nötig. Wer die Verfahren selbst ausprobieren möchte, findet im Solver-Labor vier interaktive Experimente zu Zeitschritt, Stabilität und Gitterweite.
Die Grundidee: Buchführung über Energie
Eine Badewanne mit offenem Zulauf und offenem Abfluss: Der Wasserstand steigt, wenn mehr zu- als abfließt, und sinkt im umgekehrten Fall. Wer Zulauf und Abfluss kennt, kann den Wasserstand für jeden späteren Zeitpunkt vorausberechnen.
Ein Raum funktioniert genauso, nur mit Wärme statt Wasser. Zufluss sind Sonneneinstrahlung, Personen, Geräte und Heizung, Abfluss sind Transmission durch die Hülle und Lüftung. Der „Wasserstand“ ist der Wärmeinhalt, also die gespeicherte innere Energie :
In Worten: Die Änderung des Wärmeinhalts pro Zeit ist die Summe aller Zuflüsse minus der Summe aller Abflüsse. Diese eine Bilanz stellt der Solver für jeden Raum und jede Wandschicht auf und rechnet sie Schritt für Schritt durch die Zeit.
Warum Energie und nicht Temperatur?
Temperaturen lassen sich nicht einfach addieren, Energien schon. Dieselbe Kilowattstunde wirkt je nach Speicher sehr unterschiedlich:
| Wärmekapazität | Erwärmung durch 1 kWh | |
|---|---|---|
| Raumluft, 50 m³ | rund 60 kJ/K | rund 60 K |
| Betondecke, 10 m² × 20 cm | rund 4.800 kJ/K | rund 0,75 K |
Die Energie bleibt in beiden Fällen dieselbe, nur die Temperaturänderung unterscheidet sich um den Faktor 80. Deshalb bilanziert der Solver die Energie, die sich eindeutig aufsummieren lässt, und berechnet die Temperatur anschließend über die Wärmekapazität: .
Ein Raum als Rechenbeispiel
Das einfachste Gebäudemodell ist ein einzelner Raum mit der Wärmekapazität , der über einen Wärmeverlustkoeffizienten (Transmission und Lüftung zusammen, in W/K) mit der Außenluft verbunden ist. Ohne Heizung fließt Wärme proportional zur Temperaturdifferenz ab:
Mit ergibt sich daraus die Gleichung, die das Auskühlen beschreibt:
Die Zeitkonstante sagt, wie träge der Raum ist. Nach einer Zeitkonstante ist rund zwei Drittel der Temperaturdifferenz zur Außenluft abgebaut, nach drei Zeitkonstanten rund 95 %.
Zwei Varianten desselben Raums mit W/K zeigen, wie groß der Unterschied sein kann:
| Wärmekapazität | Zeitkonstante | nach fast ausgekühlt | |
|---|---|---|---|
| nur Raumluft (50 m³) | 60 kJ/K | 10 Minuten | nach 30 Minuten |
| Raumluft mit Wänden, Decke, Estrich | 10.000 kJ/K | rund 28 Stunden | nach rund 3,5 Tagen |
Ein Zeitschritt von Hand
Mit dem trägen Raum lässt sich ein Rechenschritt direkt nachvollziehen. Innen sind es 20 °C, außen 0 °C, die Zeitkonstante beträgt 28 Stunden. Die Änderungsrate ist dann
Ein Schritt von einer Stunde ergibt °C. Die exakte Lösung liegt bei 19,30 °C. Danach wird mit der neuen Temperatur die neue Änderungsrate berechnet, der nächste Schritt gemacht, und so weiter.
Genau so arbeitet eine Gebäudesimulation: Änderungsrate bestimmen, einen Schritt in die Zukunft gehen, wiederholen. Alles Weitere in diesem Artikel betrifft die Frage, wie man das für tausende gekoppelte Größen schnell, stabil und genau macht. Im Solver-Labor lässt sich dieses Beispiel interaktiv durchrechnen.
Vom Raum zum Gebäude: der Zustandsvektor
Ein echtes Gebäude hat mehr als einen Wärmespeicher. Jede Wand speichert Wärme, und zwar nicht gleichmäßig: Im Winter ist die Innenseite einer Außenwand warm, die Außenseite kalt. Um diesen Temperaturverlauf abzubilden, zerlegt der Solver jede Konstruktion in viele dünne Schichten (Finite-Volumen-Elemente). Jede Schicht bekommt ihre eigene Energiebilanz.
Alle Größen, die Energie speichern und sich über die Zeit ändern, fasst der Solver in einer langen Liste zusammen, dem Zustandsvektor :
| Anteil in | Bedeutung |
|---|---|
| Räume / Zonen | Innere Energie der Raumluft (und ggf. Feuchte) |
| Konstruktionen | Innere Energie in jeder Schicht jeder Wand, Decke und Bodenplatte |
| Thermische Netzwerke | Energie des Fluids in Rohren und Komponenten |
Die Größenordnung ist schnell überschlagen: 50 Bauteile mit je 30 Schichten ergeben bereits 1.500 Einträge, dazu kommen die Räume. Bei größeren Gebäuden sind es mehrere tausend.
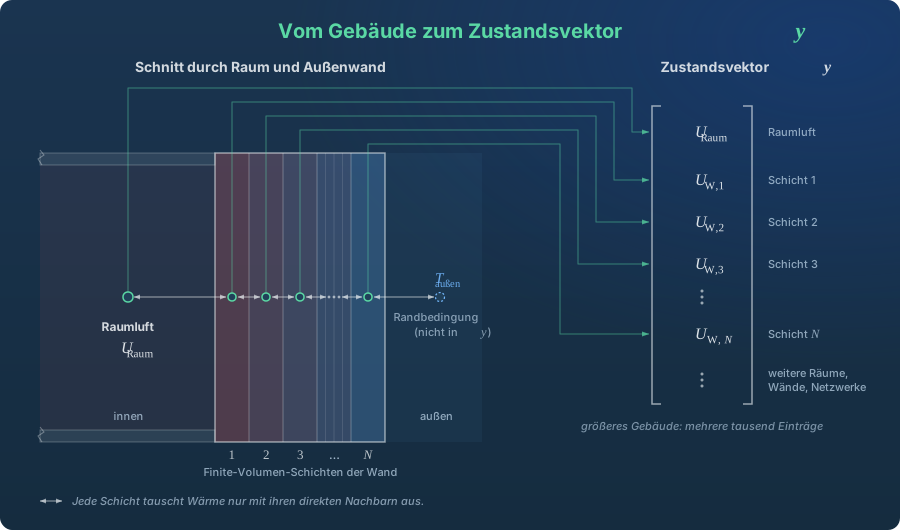
Für das ganze Gebäude lautet die Aufgabe dann in Kurzform:
Das ist nichts anderes als die Badewannen-Bilanz, nur für alle Speicher gleichzeitig. („y-Punkt“, im Quelltext meist ydot) ist die Liste aller Änderungsraten: für jeden Raum und jede Schicht, wie schnell der Wärmeinhalt gerade zu- oder abnimmt.
Wie die Änderungsraten entstehen
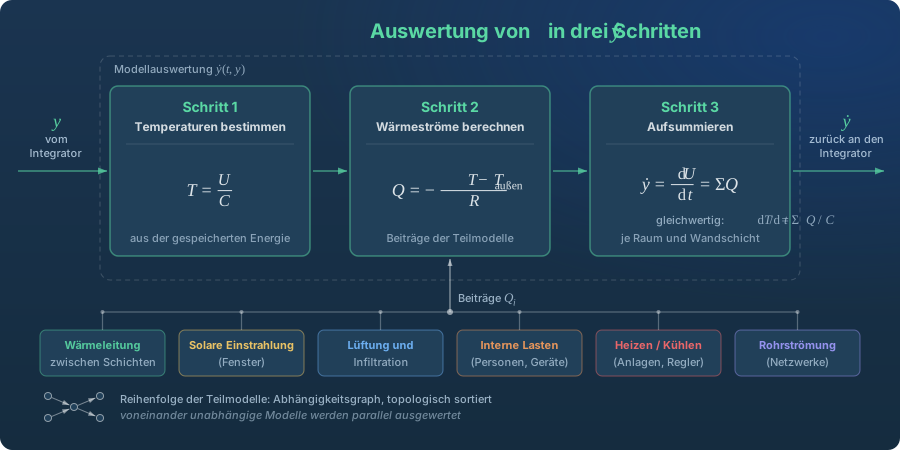
Beim einzelnen Raum ließ sich die Änderungsrate als Formel hinschreiben. Bei tausenden gekoppelten Speichern geht das nicht mehr. Stattdessen wird bei jedem Aufruf neu zusammengesetzt, in drei Schritten:
- Temperaturen bestimmen: Aus der gespeicherten Energie jedes Raums und jeder Schicht wird die Temperatur berechnet.
- Wärmeströme berechnen: Jedes Teilmodell liefert seinen Beitrag, etwa Wärmeleitung zwischen Schichten, solare Einstrahlung durch Fenster, Lüftung und Infiltration, interne Lasten, Heiz- und Kühlleistung oder Rohrströmung.
- Aufsummieren: Für jeden Raum und jede Schicht werden alle Zu- und Abflüsse addiert. Das Ergebnis ist der jeweilige Eintrag in .
Beispiel: ein Büro am Winternachmittag
Für einen einzelnen Raum könnte Schritt 3 zu einem bestimmten Zeitpunkt so aussehen:
| Wärmestrom | Beitrag |
|---|---|
| Sonne durch das Fenster | +300 W |
| Zwei Personen und Rechner | +200 W |
| Transmission über die Hülle | −400 W |
| Lüftung | −150 W |
| Heizung (Thermostat zu) | 0 W |
| Summe = Eintrag in | −50 W |
Der Raum verliert also gerade 50 W. Mit einer wirksamen Wärmekapazität von 10.000 kJ/K sinkt seine Temperatur dadurch um knapp 0,02 K pro Stunde. Genau diese Zahl, für jeden Raum und jede Schicht, braucht der Solver für den nächsten Zeitschritt.
Die richtige Reihenfolge: der Abhängigkeitsgraph
Die Teilmodelle in Schritt 2 hängen voneinander ab, ähnlich wie Gewerke auf der Baustelle: Der Estrich kommt erst nach der Fußbodenheizung. In der Simulation braucht etwa das Fenstermodell den Sonnenstand aus dem Klimamodell, und die Raumbilanz braucht die Leistung aus dem Heizungsmodell:
Wetterdaten → Sonnenstand → Einstrahlung auf das Fenster → Wärmeeintrag in den Raum
Der VICUS Solver ermittelt die Reihenfolge automatisch über einen Abhängigkeitsgraphen. Jedes Modell meldet an, welche Größen es braucht und welche es liefert; daraus ergibt sich durch topologische Sortierung eine gültige Rechenreihenfolge. Zwei Fälle sind dabei wichtig:
- Parallele Auswertung: Modelle, die nicht voneinander abhängen, etwa die Wärmeleitung in vielen verschiedenen Wänden, werden gleichzeitig auf mehreren Prozessorkernen berechnet.
- Kreisläufe: Ein Thermostat misst die Raumtemperatur und stellt das Heizventil, das Heizventil bestimmt die Heizleistung, die Heizleistung verändert die Raumtemperatur. Solche Modelle, die sich gegenseitig beeinflussen, fasst der Solver zu einer Gruppe zusammen und löst sie gemeinsam iterativ.
Schritt für Schritt durch das Jahr
Mit steht für jeden Speicher fest, wie schnell er sich gerade ändert. Die Zeitintegration macht daraus den Verlauf über das Jahr: Sie geht von nach , berechnet den neuen Zustand und wiederholt das bis zum Simulationsende.
Die Schrittweite ist dabei nicht fest. Der Solver passt sie laufend an, so wie ein Autofahrer auf freier Strecke schneller fährt und vor einer Kurve bremst:
- Nachts, Heizung im Absenkbetrieb, kaum Änderungen: große Schritte, in VICUS Buildings standardmäßig bis zu einer Stunde.
- Morgens springt die Heizung an, ein Fenster wird geöffnet, ein Sonnenschutz fährt herunter: kleine Schritte von Sekunden bis Minuten, bis sich das System beruhigt hat.
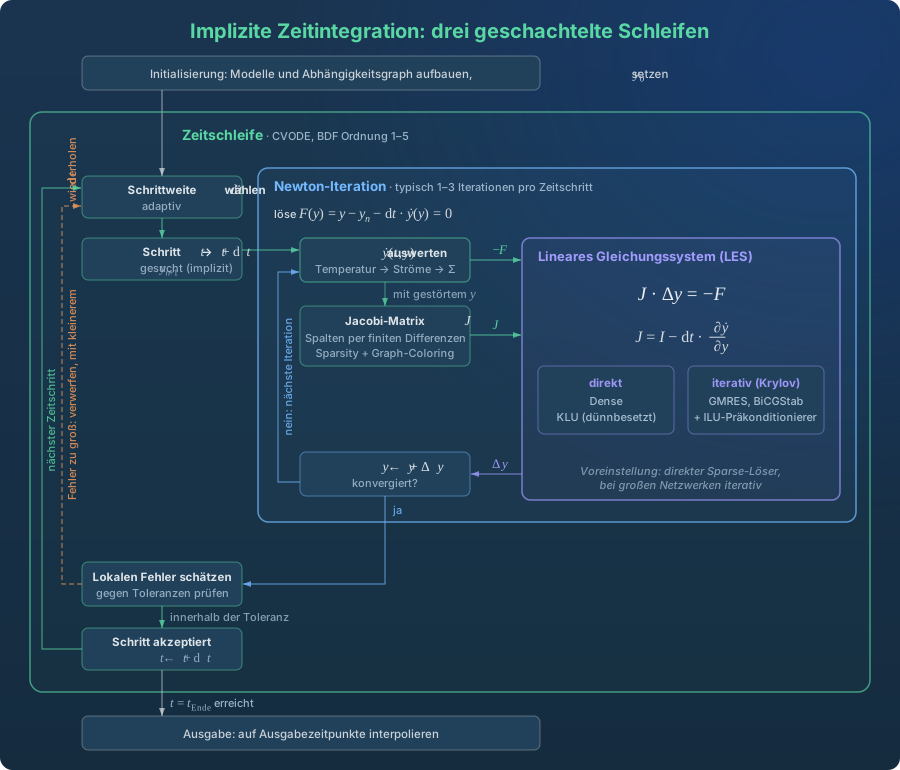
Ob ein Schritt gut genug war, prüft der Solver nach jedem Schritt: Er schätzt den Fehler und vergleicht ihn mit einer Toleranz (in VICUS Buildings standardmäßig eine relative Toleranz von ). Ist der Fehler zu groß, wird der Schritt verworfen und mit kleinerer Schrittweite wiederholt; ist er deutlich kleiner als nötig, darf der nächste Schritt größer werden.
Die Ergebnisausgabe ist davon unabhängig. Wer stündliche Werte anfordert, bekommt sie, auch wenn der Solver intern mit ganz anderen Schritten gerechnet hat; zwischen den Rechenschritten wird auf die Ausgabezeitpunkte interpoliert.
Explizit oder implizit
Für einen Zeitschritt gibt es zwei grundsätzlich verschiedene Vorgehensweisen.
Explizit heißt: Die Änderungsrate wird am Anfang des Schritts bestimmt und für den ganzen Schritt verwendet. Das war der Schritt von Hand im Raumbeispiel.
Implizit heißt: Die Änderungsrate wird am Ende des Schritts verwendet, also beim noch unbekannten neuen Zustand. Das Ergebnis taucht damit auf beiden Seiten der Gleichung auf und muss erst aufgelöst werden:
Der explizite Schritt ist einfacher und billiger. Warum Gebäude trotzdem implizit gerechnet werden, zeigt wieder der Raum.
Beispiel: der schnelle Raum mit einem großen Schritt
Diesmal der Raum, bei dem nur die Luft Wärme speichert ( = 10 Minuten). Innen 20 °C, außen 0 °C, Schrittweite eine Stunde, also sechs Zeitkonstanten auf einmal:
| nach | explizit | implizit | exakt |
|---|---|---|---|
| 1 Stunde | −100 °C | 2,9 °C | 0,05 °C |
| 2 Stunden | +500 °C | 0,4 °C | 0,00 °C |
| 3 Stunden | −2.500 °C | 0,06 °C | 0,00 °C |
Das explizite Verfahren nimmt die anfängliche Abkühlrate von 2 K pro Minute und wendet sie 60 Minuten lang an. Damit schießt es weit unter die Außentemperatur, im nächsten Schritt noch weiter darüber hinaus, und die Lösung schaukelt sich auf. Das implizite Verfahren fragt dagegen: Welche Temperatur am Ende des Schritts passt zur Abkühlrate an genau diesem Punkt? Die Antwort ist nicht exakt, aber physikalisch sinnvoll und stabil. Wird der Schritt kleiner, wird sie auch genauer.
Ein explizites Verfahren bleibt hier nur stabil, wenn der Schritt kürzer als etwa zwei Zeitkonstanten ist, also kürzer als 20 Minuten.
Steife Systeme
Ein Gebäude enthält beide Raumvarianten gleichzeitig: Teile, die in Minuten reagieren (Raumluft, dünne Putzschichten), und Teile, die Tage brauchen (Betondecken, Estrich). Solche Systeme heißen steif. Ein explizites Verfahren muss sich immer nach dem schnellsten Teil richten, auch wenn sich dieser gerade gar nicht nennenswert ändert.
Ein Zahlenbeispiel aus der Wand: Für eine Schicht mit der Dicke aus einem Material mit der Temperaturleitfähigkeit ist das explizite Verfahren nur für
stabil. Bei Kalkputz ( m²/s) und 1 cm dicken Schichten sind das höchstens 100 Sekunden pro Schritt, für ein Jahr also über 300.000 Schritte. Halbiert man die Schichtdicke, muss der Zeitschritt sogar auf ein Viertel sinken. Ein implizites Verfahren kann dagegen Schritte bis zu einer Stunde machen, wenn sich wenig ändert. Jeder dieser Schritte ist aufwendiger, unterm Strich ist das implizite Verfahren bei Gebäuden aber deutlich schneller. Im Solver-Labor lässt sich diese Grenze mit Zeitschritt und Gitterweite direkt überschreiten.
| Explizit | Implizit (Standard im VICUS Solver) | |
|---|---|---|
| Änderungsrate am | Anfang des Schritts | Ende des Schritts |
| Gleichung auflösen | nein | ja, mit Newton-Iteration |
| Aufwand pro Schritt | gering | hoch |
| Schrittweite begrenzt durch | Stabilität (bei Gebäuden sehr klein) | Genauigkeit |
| Geeignet für Gebäude | nein (zu langsam) | ja |
CVODE: der Standardintegrator
Der VICUS Solver verwendet standardmäßig CVODE aus dem SUNDIALS-Paket, ein implizites Verfahren mit adaptiver Schrittweite auf Basis von BDF (Backward Differentiation Formulas). Das einfachste BDF-Verfahren (Ordnung 1) ist genau der implizite Schritt von oben. Höhere Ordnungen (bis 5) beziehen zusätzlich die letzten Zeitschritte mit ein, ähnlich wie eine Kurve durch mehrere Punkte einen Verlauf besser beschreibt als eine Gerade durch zwei. CVODE wählt Schrittweite und Ordnung selbst. Explizite Verfahren (Euler, Runge-Kutta) sind im Solver als Referenz- und Testintegratoren vorhanden.
Was in einem impliziten Schritt passiert
Ein impliziter Zeitschritt besteht aus drei ineinanderliegenden Ebenen:
- Zeitschleife (CVODE): wählt die Schrittweite und geht von nach .
- Newton-Iteration: löst die implizite Gleichung nach dem neuen Zustand , meist in 1 bis 3 Durchgängen.
- Lineares Gleichungssystem (LES): In jedem Newton-Durchgang wird einmal ein Gleichungssystem gelöst.
Die Newton-Iteration
Die Newton-Iteration ist ein Verfahren, um Gleichungen zu lösen, die sich nicht direkt nach der Unbekannten umstellen lassen. Ein bekanntes Beispiel ist die Quadratwurzel aus 2, also die Lösung von :
- Man beginnt mit einer Schätzung, etwa .
- An dieser Stelle legt man eine Tangente an die Kurve und bestimmt, wo sie die Nullachse schneidet: bei .
- Von dort wiederholt man das: .
Nach zwei Durchgängen stimmt das Ergebnis auf vier Nachkommastellen (). Jeder Durchgang ersetzt die schwierige Gleichung durch eine Gerade, die sich leicht lösen lässt.
Im Solver ist die Gleichung, die jeder implizite Schritt lösen muss:
Die Tangente heißt hier Jacobi-Matrix , und die Verbesserung der Schätzung ergibt sich aus
Wären alle Wärmeströme linear in der Temperatur, wäre Newton nach einem Durchgang fertig, wie im Raumbeispiel. Nichtlinear wird es durch langwellige Strahlung (proportional zu ), temperaturabhängige Wärmeübergänge und Regler. Weil der Zustand vom vorigen Zeitschritt aber schon eine sehr gute Startschätzung ist, genügen meist 1 bis 3 Durchgänge.
Die Jacobi-Matrix
Die Jacobi-Matrix beantwortet für jedes Paar von Zustandsgrößen eine Frage der Art: Wie stark ändert sich die Bilanz von Raum A, wenn die Temperatur der Wandschicht B ein wenig steigt? Bei Zustandsgrößen hat sie Einträge:
Der VICUS Solver bestimmt diese Einträge durch Ausprobieren: Er verändert eine Zustandsgröße geringfügig, wertet neu aus und sieht nach, welche Bilanzen sich wie stark verändert haben. Das ergibt eine Spalte der Matrix.
Das lineare Gleichungssystem
Bei tausenden Unbekannten ist das Lösen von der rechenintensivste Teil der Simulation. Was es beherrschbar macht, ist eine Eigenschaft der Matrix.
Fast alle Einträge sind null
Eine Wandschicht tauscht nur mit ihren beiden direkten Nachbarn Wärme aus, ein Raum nur mit den angrenzenden Bauteiloberflächen. Für eine Wand mit fünf Schichten sieht die Matrix deshalb so aus (× = Eintrag ungleich null, leer = null):
Von 25 Einträgen sind 13 belegt. Bei 30 Schichten sind es 88 von 900, bei einem Gebäude mit mehreren tausend Zuständen deutlich weniger als ein Prozent. Solche Matrizen heißen dünnbesetzt, und es gibt Löser, die nur mit den belegten Einträgen rechnen.
Die Dünnbesetztheit spart auch beim Aufbau der Matrix. Wird Schicht 1 gestört, reagieren nur die Schichten 1 und 2; wird Schicht 4 gestört, nur die Schichten 3 bis 5. Die beiden Störungen überlappen sich nicht und lassen sich deshalb gleichzeitig in einer einzigen Auswertung von ausprobieren. Bei einer Wand genügen so drei Auswertungen (Schichten 1, 4, 7, …; dann 2, 5, 8, …; dann 3, 6, 9, …), egal ob sie aus 10 oder 100 Schichten besteht. Dieses Gruppieren unabhängiger Spalten heißt Graph-Coloring; der VICUS Solver kennt das Besetzungsmuster vorab und wendet es auf das ganze Gebäude an.
Direkte und iterative Löser
Für das Gleichungssystem gibt es zwei Arten von Lösern:
- Direkte Löser arbeiten nach dem Prinzip des Gauß-Verfahrens aus der Schule: Unbekannte schrittweise eliminieren, dann rückwärts einsetzen. Technisch geschieht das über eine LU-Zerlegung, als dichte Variante (Dense) für kleine Systeme oder als dünnbesetzte (KLU) für große. Das Ergebnis ist exakt bis auf Rundungsfehler.
- Iterative Löser (Krylov-Verfahren wie GMRES oder BiCGStab) nähern sich der Lösung schrittweise an. Sie brauchen weniger Speicher und können bei sehr großen Systemen schneller sein. Damit sie zügig konvergieren, wird das System vorher mit einem Präkonditionierer aufbereitet, etwa einer unvollständigen LU-Zerlegung (ILU).
Standard in VICUS Buildings ist der direkte, dünnbesetzte Löser KLU. Er ist für typische Gebäudemodelle die robusteste Wahl.
Was das für die Praxis bedeutet
Im Planungsalltag muss niemand diese Verfahren selbst einstellen. Das Verständnis hilft aber bei der Einordnung, wenn eine Simulation ungewöhnlich lange rechnet. Die häufigsten Ursachen lassen sich direkt aus dem Artikel ableiten:
- Viele kleine Zeitschritte durch Schaltvorgänge: Ein Thermostat mit enger Schaltdifferenz oder eine häufig auf- und zufahrende Verschattung zwingt den Solver bei jedem Umschalten zu kleinen Schritten.
- Sehr feine Diskretisierung: Mehr Schichten pro Bauteil bedeuten mehr Unbekannte und damit größere Gleichungssysteme.
- Viele Newton-Durchgänge: Stark nichtlineare Modelle oder sprunghafte Eingangsdaten verschlechtern die Konvergenz, und Schritte werden häufiger verworfen.
Solver-Einstellungen in VICUS Buildings
Die Voreinstellungen (CVODE, KLU, relative Toleranz , maximale Schrittweite 1 Stunde) sind für Gebäudesimulationen fast immer die beste Wahl. Wer sie anpassen möchte, findet alle Felder im Handbuch unter Solver-Optionen. Bevor an Toleranzen gedreht wird, lohnt der Blick in die Solver-Statistik: Sie zeigt, ob die Zeit in vielen kleinen Schritten, in Newton-Durchgängen oder im Gleichungssystem steckt.
Der VICUS Solver ist der Rechenkern von VICUS Buildings; die Methodik ist über das Open-Source-Projekt SIM-VICUS dokumentiert. Grundlagen dazu stehen in den Artikeln zur dynamischen Gebäudesimulation, zum Unterschied zwischen stationärer und dynamischer Berechnung und zu den Validierungsstandards. Wie derselbe Rechenkern ein Fernwärmenetz löst, beschreibt der Artikel VICUS Solver: der Rechenkern für die Wärmenetzsimulation.
Zusammenfassung
- Der Solver führt Buch über Energie: Für jeden Raum und jede Wandschicht gilt Änderung des Wärmeinhalts = Zuflüsse minus Abflüsse. Zusammen ergibt das .
- wird bei jedem Aufruf neu zusammengesetzt: Temperaturen bestimmen, Wärmeströme berechnen, aufsummieren. Die Reihenfolge der Teilmodelle ergibt sich aus einem Abhängigkeitsgraphen.
- Gerechnet wird in Zeitschritten mit adaptiver Schrittweite: groß, wenn wenig passiert, klein bei Schaltvorgängen.
- Weil Gebäude steif sind (Minuten neben Tagen), wird implizit gerechnet, standardmäßig mit CVODE. Explizite Verfahren müssten sich am schnellsten Teil orientieren und wären zu langsam.
- Jeder implizite Schritt erfordert eine Newton-Iteration, jeder Newton-Durchgang ein lineares Gleichungssystem. Dass die Matrix fast nur aus Nullen besteht, macht beides schnell.
Autoren
Dr.-Ing. Andreas Nicolai
Technischer Leiter
Entwickler des Solvers und der 3D-Engine, mit langjähriger Erfahrung in numerischer Simulation und Softwarearchitektur.
Dipl.-Ing. Stephan Hirth
Hauptentwickler VICUS Buildings
Algorithmen, Workflows und GUI von VICUS Buildings – von der Solver-Anbindung bis zur 3D-Engine.